DeepMind 开源物理引擎升级机器人仿真
推荐指数 69.0 NO. 001 · 2026.11.09
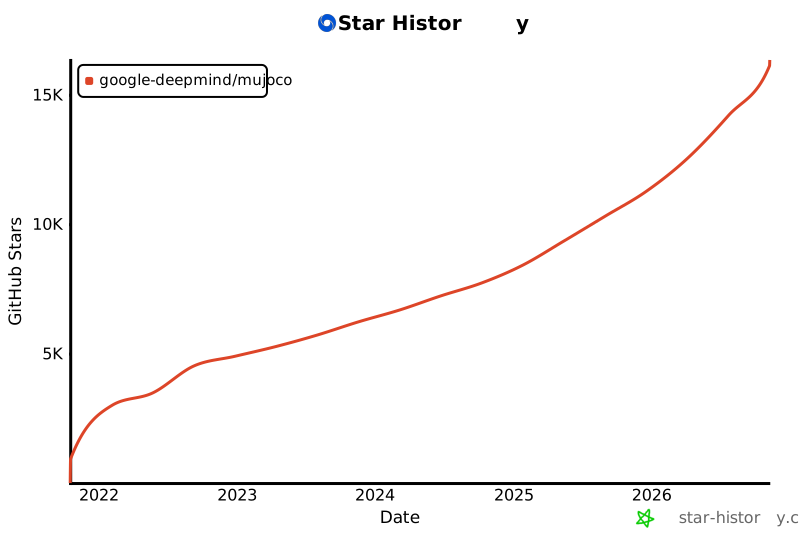
Stars16,345
简介
MuJoCo 是 Google DeepMind 维护的通用物理引擎,专长于多关节接触动力学的高性能仿真。机器人/具身智能开发者可直接替代旧版闭源方案,C API + 预分配内存设计让大规模并行训练更稳定。
Multi-Joint dynamics with Contact. A general purpose physics simulator.
媒体预览
编辑判断
做机器人强化学习的团队之前大多在 PyBullet 和旧版 MuJoCo 之间二选一,但 PyBullet 精度不足、旧版 MuJoCo 授权复杂。DeepMind 接手后彻底开源并重构了内存管理,现在大规模并行环境(几千个实例)的稳定性明显优于 Isaac Gym 之前的版本,且不需要 NVIDIA GPU 独占。
如果你在做 Sim2Real 或者腿式机器人控制,MuJoCo 的 MJPC 模型预测控制模块值得优先试用,它比纯 RL 策略的迁移成功率更高。
Star History
生态分析
Production
机器人物理仿真基础设施核心,具身智能/RL训练的事实标准引擎
独特价值:Google官方维护,C API高性能并行,多关节接触动力学精度行业领先
竞品: