GPT-6 Astra 驱动实体机器人实验库
推荐指数 64.0 NO. 006 · 2026.09.20
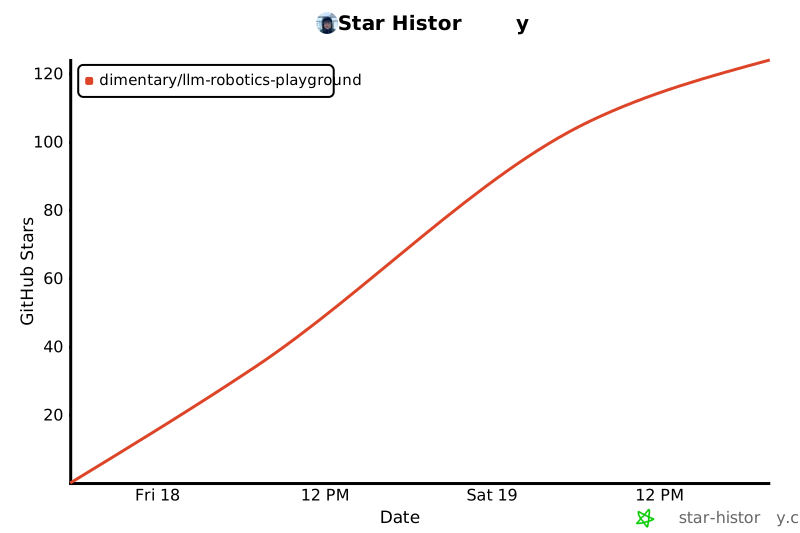
Stars124创建2 天前Forks8Issues0
为什么值得看
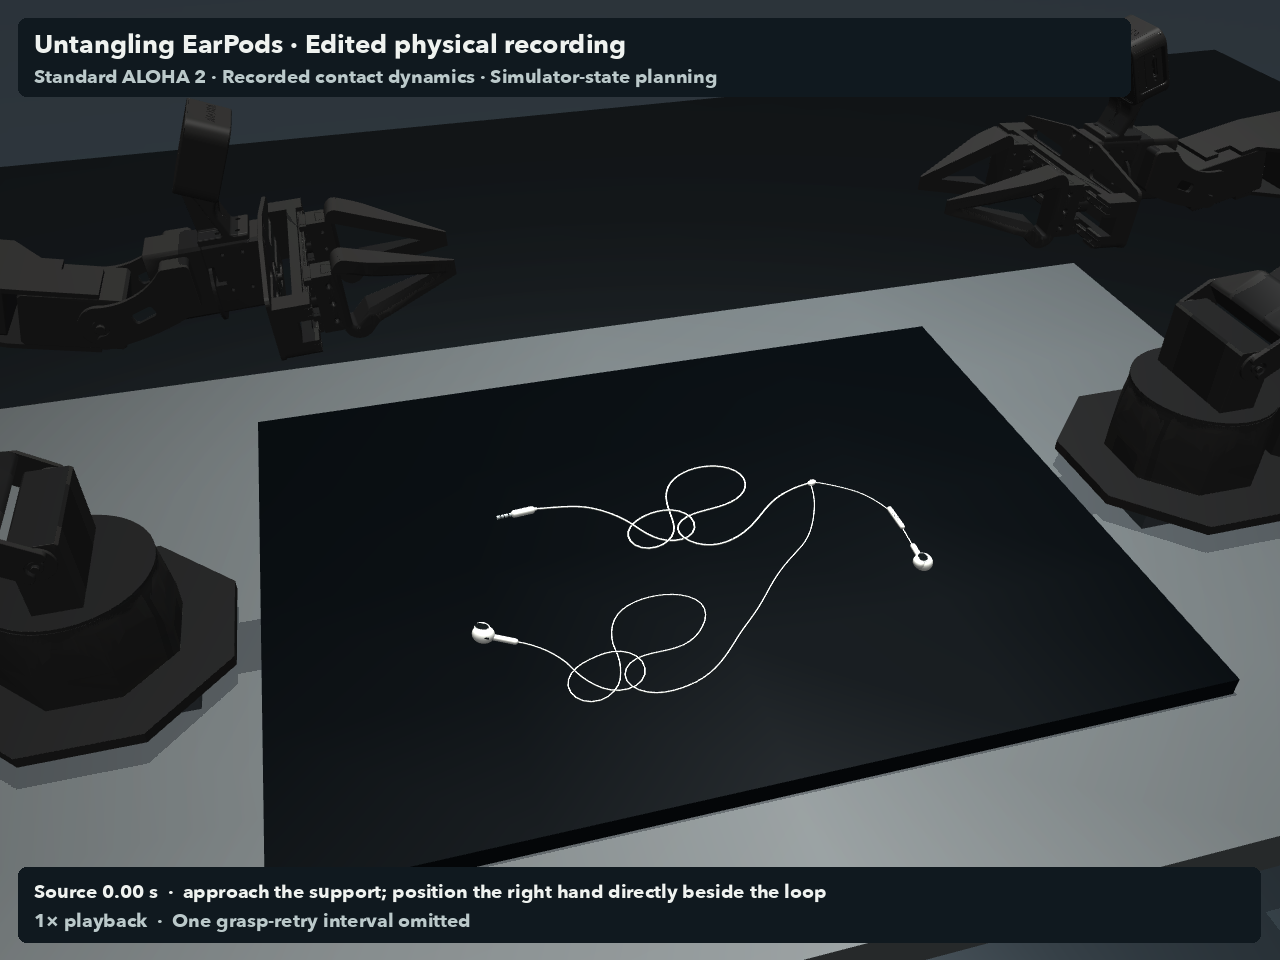
基于 GPT-6 Astra 的机器人实验集合,涵盖耳机解缠、六足移动操作、白板编程等 MuJoCo 仿真任务,每个实验附带控制器代码和录屏。这是目前少数公开展示前沿 VLM 直接控制精细物理操作的完整工程实现,对研究端到端机器人学习范式的团队有直接参考价值。
A library of experiments using frontier LLMs/VLMs for robotics tasks, currently focusing on GPT-6 Astra.
媒体预览
编辑判断
当前机器人社区做 VLM 控制的主流路径是 RT-2、OpenVLA 这类端到端模型,需要大量真实机器人数据预训练。这个项目反其道而行,直接用 GPT-6 Astra 输出高层动作指令配合传统控制器,绕过了数据瓶颈,但代价是延迟和 API 成本。
和 Stanford 的 VoxPoser 或 Google 的 SayCan 相比,这个库更轻量且完全开源,适合快速验证新任务而不用搭真实硬件。如果你在做机器人创业但还没拿到足够融资建数据采集流水线,这种仿真优先、大模型驱动的路线能让你用几小时而不是几个月验证 MVP。
需要警惕的是 GPT-6 Astra 的 API 稳定性和长期定价,以及 MuJoCo 到真实机器人的 gap,项目目前没提供 sim-to-real 的迁移方案。
Star History
生态分析
Experimental
前沿VLM端到端机器人控制的早期开源实验基准
独特价值:首个公开展示GPT-6 Astra直接控制精细物理操作的完整工程实现