零训练机器人控制框架超越VLA
推荐指数 66.0 NO. 007 · 2026.10.09
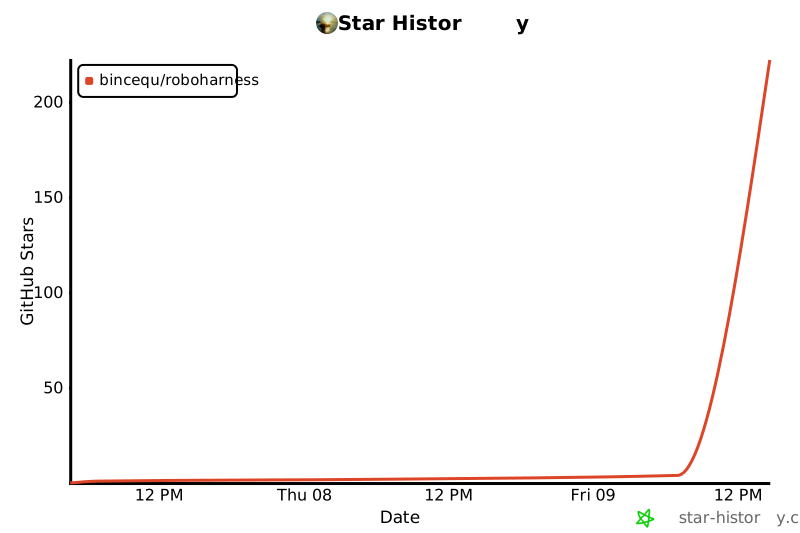
Stars222创建2 天前Forks18Issues0
为什么值得看
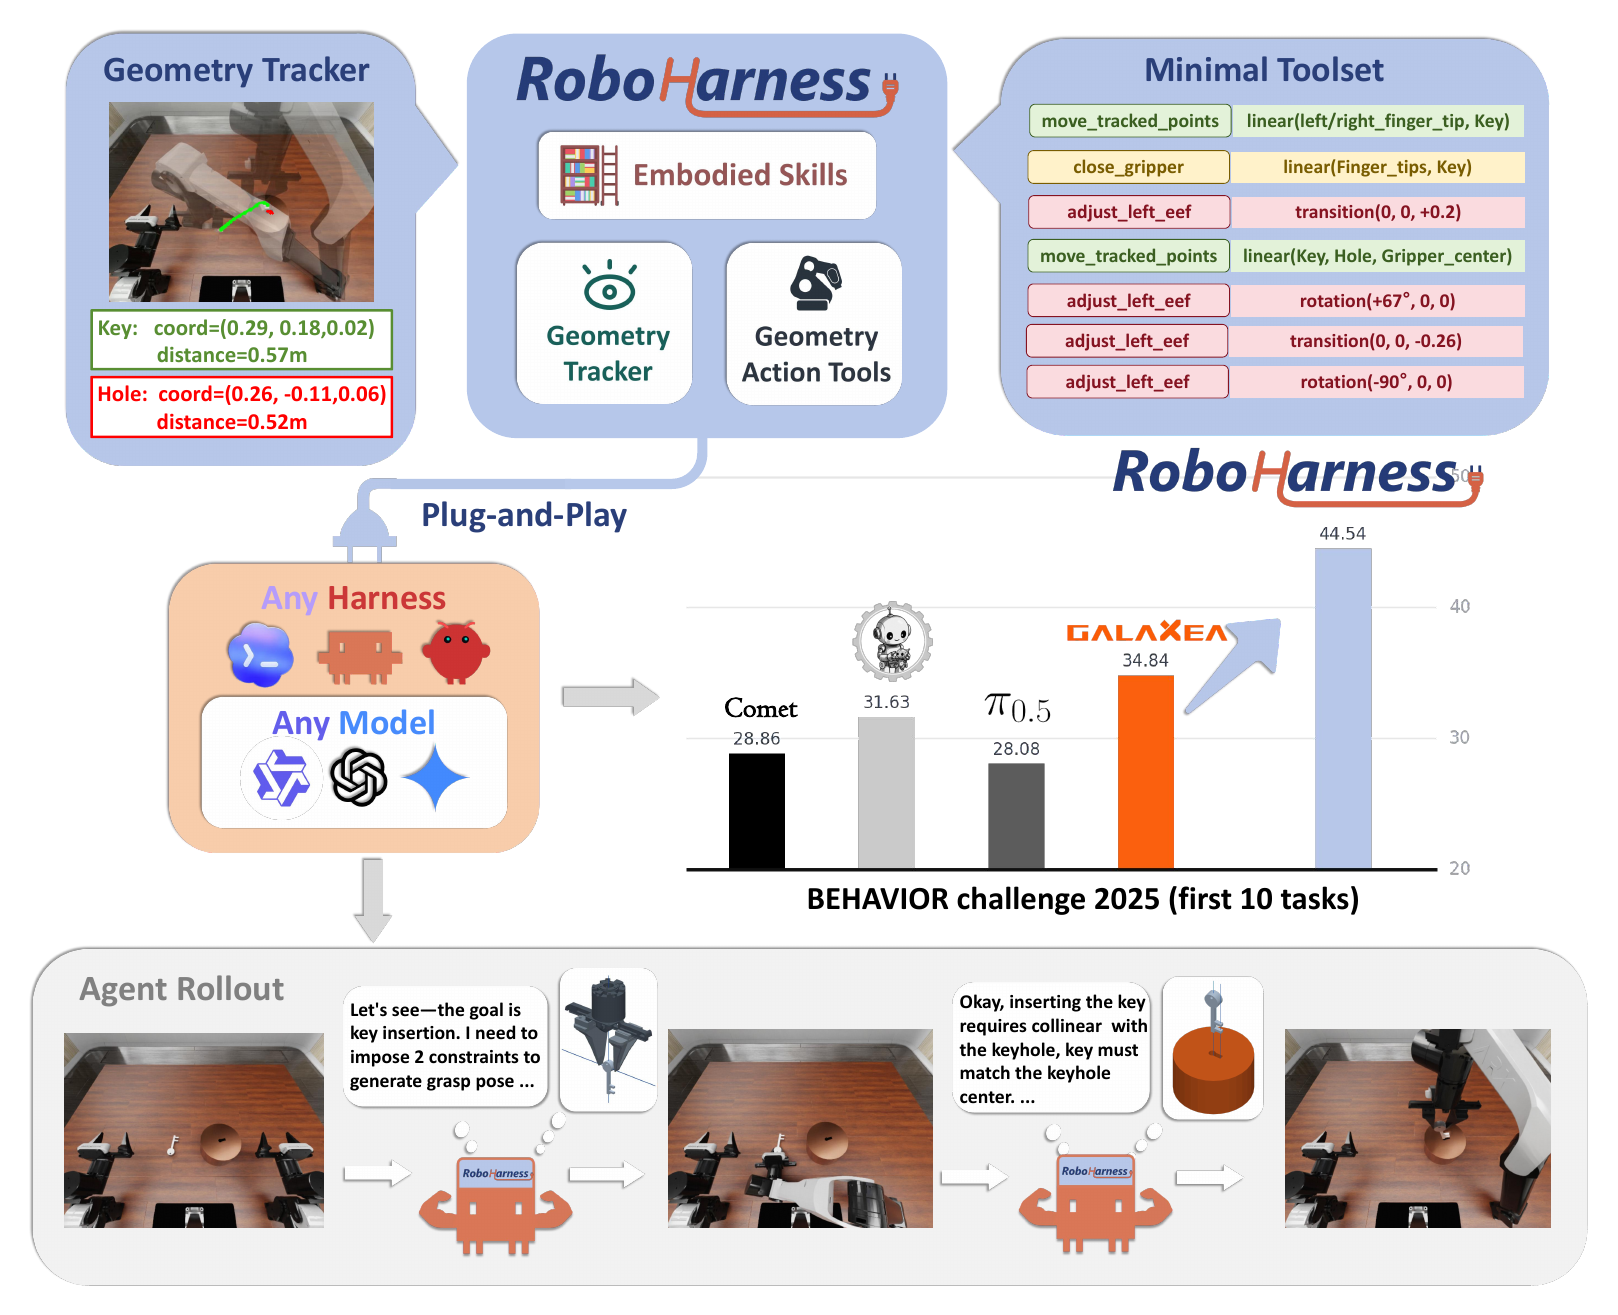
RoboHarness 无需训练任何模型,仅通过视觉关键点追踪、几何约束和 LLM 推理闭环实现机器人操控。对苦于数据采集成本高、VLA 模型训练周期长的团队来说,这可能是快速验证任务可行性的捷径。
A robotic harness that gives LLM agents a visual-geometric control panel so that they can directly understand and invoke embodied tasks.
媒体预览
编辑判断
当前机器人学习的主流路径是堆数据训 VLA(如 OpenVLA、RT-2)或世界模型(如 UniWorld),但数据采集和微调成本极高,小公司往往卡在这一步。RoboHarness 的反常识在于完全绕过训练,用传统几何方法+LLM 规划闭环,把问题转化为"指点+约束求解",这和 Google 的 RT-1 路线截然相反。
它的局限也明显:依赖深度相机、对动态遮挡鲁棒性未知、无法学习接触丰富的精细操作。但如果你在做家庭服务机器人或工业巡检的 MVP 验证,与其花三个月攒数据训模型,不如先用这个框架两小时搭个 demo 探探任务边界。
值得对比的是 Stanford 的 VoxPoser 和清华的 RDT,后两者仍需预训练或大量示范数据。RoboHarness 的真正竞品不是这些,而是基于 SAM + 传统抓取规划的手工管线——它把这套流程 LLM 化了,降低了工程门槛。
Star History
生态分析
Experimental
零训练VLA替代方案,面向快速原型验证的视觉-几何-LLM机器人控制中间件
独特价值:免训练、零数据成本,以视觉关键点追踪+几何约束实现即插即用的机器人操控