千元级双足机器人开源RL控制栈
推荐指数 75.0 NO. 001 · 2026.10.25
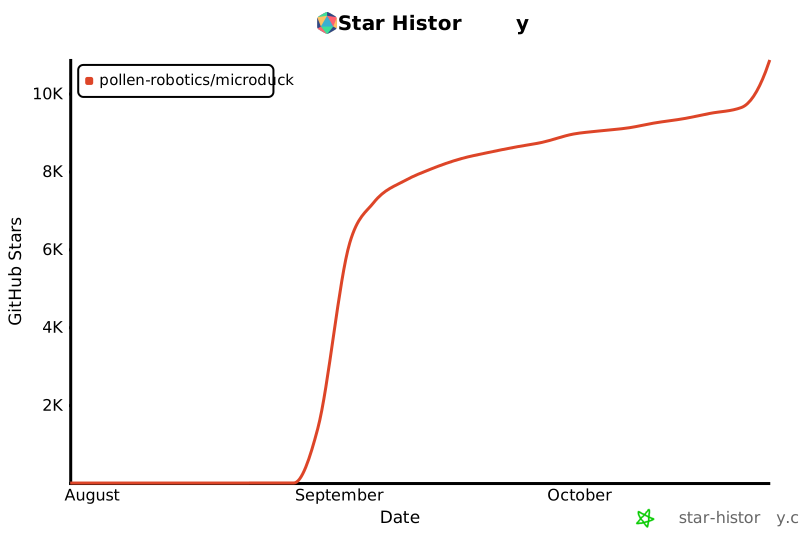
Stars10,869
简介
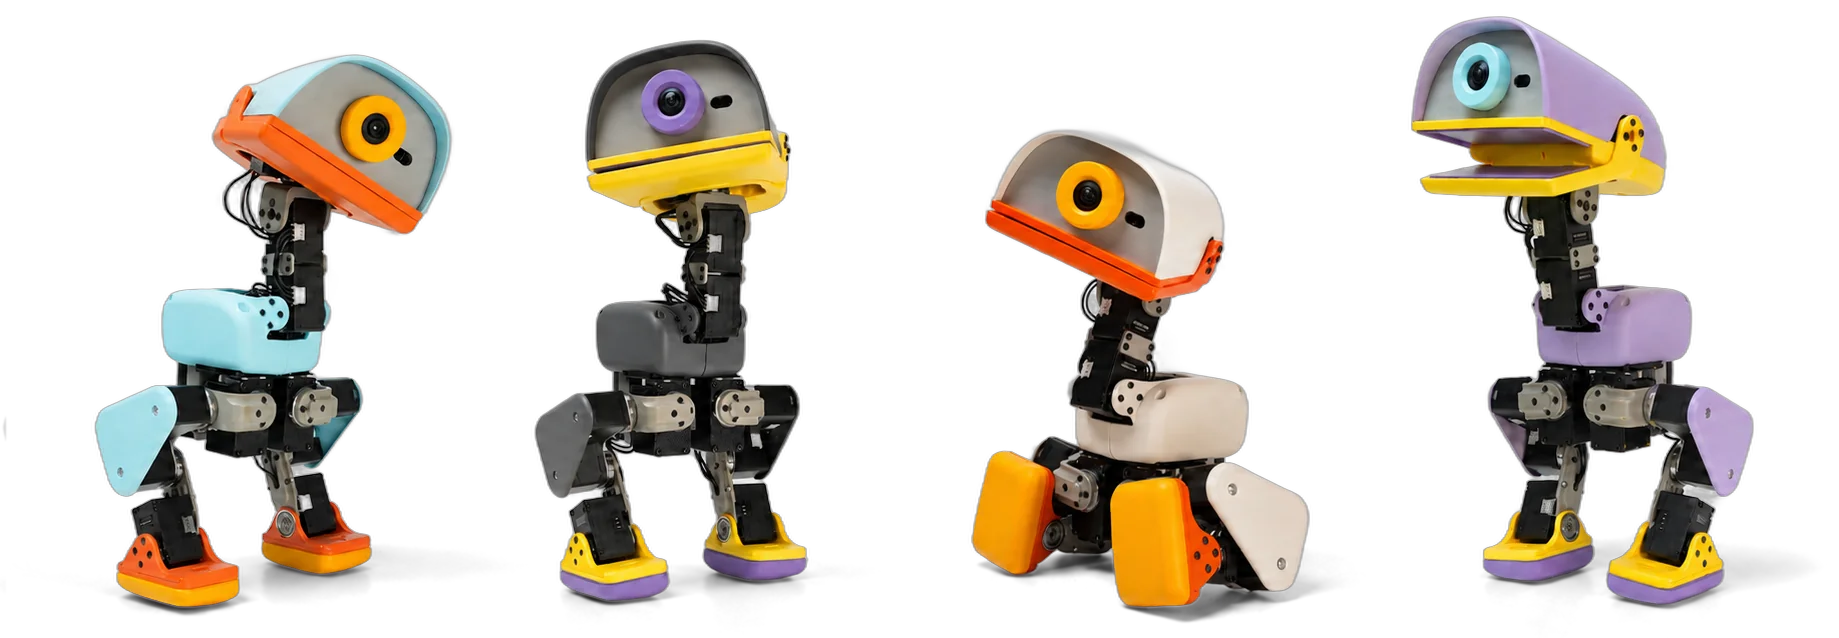
Microduck 是一款 25cm/800g 的小型双足机器人,基于 RK3566 芯片以 50Hz 频率运行神经网络策略直接驱动 15 个舵机。这是少数完整开源从仿真训练(MuJoCo+PPO)到真机部署全链路的消费级机器人项目,硬件成本可控且提供了防变砖的 OTA 机制。
A Tiny biped duck robot 🦆
媒体预览
编辑判断
双足机器人的门槛长期被波士顿动力、宇树等公司的万元级产品抬高,而 Microduck 把整机压到了几百美元区间且开源了全部控制代码。之前做 RL 真机验证的团队大多要么用 Isaac Gym 仿真后自己造迁移链路,要么直接买宇树 Go2 当平台但受限于封闭接口。这个项目的价值在于把 sim2real 的完整工具链(含域随机化、动作平滑、安全限制器)都放出来了,而且 RK3566 的算力约束逼出了高效的推理优化思路。
如果你在做足式机器人的策略部署或想验证某个 RL 算法在真实硬件上的鲁棒性,这比在 MuJoCo 里调参更有说服力,成本又远低于采购工业级平台。建议重点关注它的 50Hz 控制循环与神经网络推理的时序耦合设计,这是小算力芯片跑 RL 最容易踩坑的地方。
Star History
生态分析
Beta
消费级小型双足机器人全栈开源先驱,填补仿真到真机部署的完整链路空白。
独特价值:唯一完整开源MuJoCo仿真训练、PPO策略到RK3566真机部署的消费级双足方案。