流式3D重建模型20FPS实时推理
推荐指数 71.0 NO. 005 · 2026.10.09
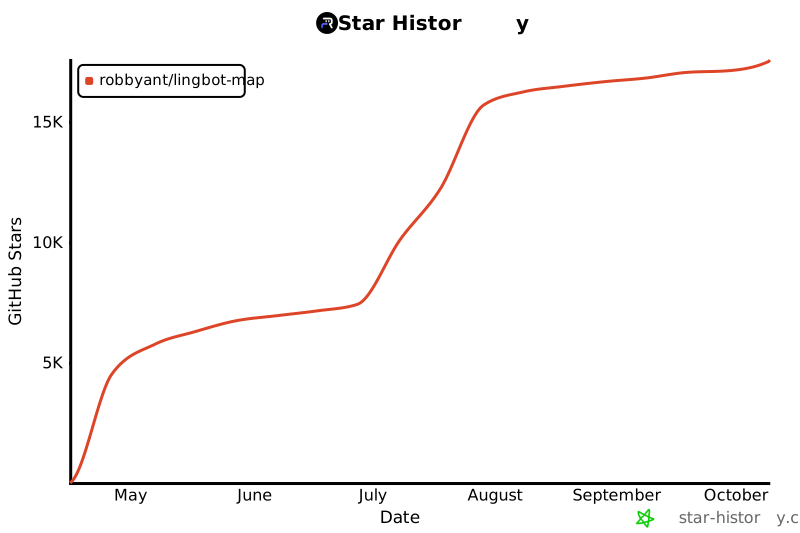
Stars17,572
为什么值得看
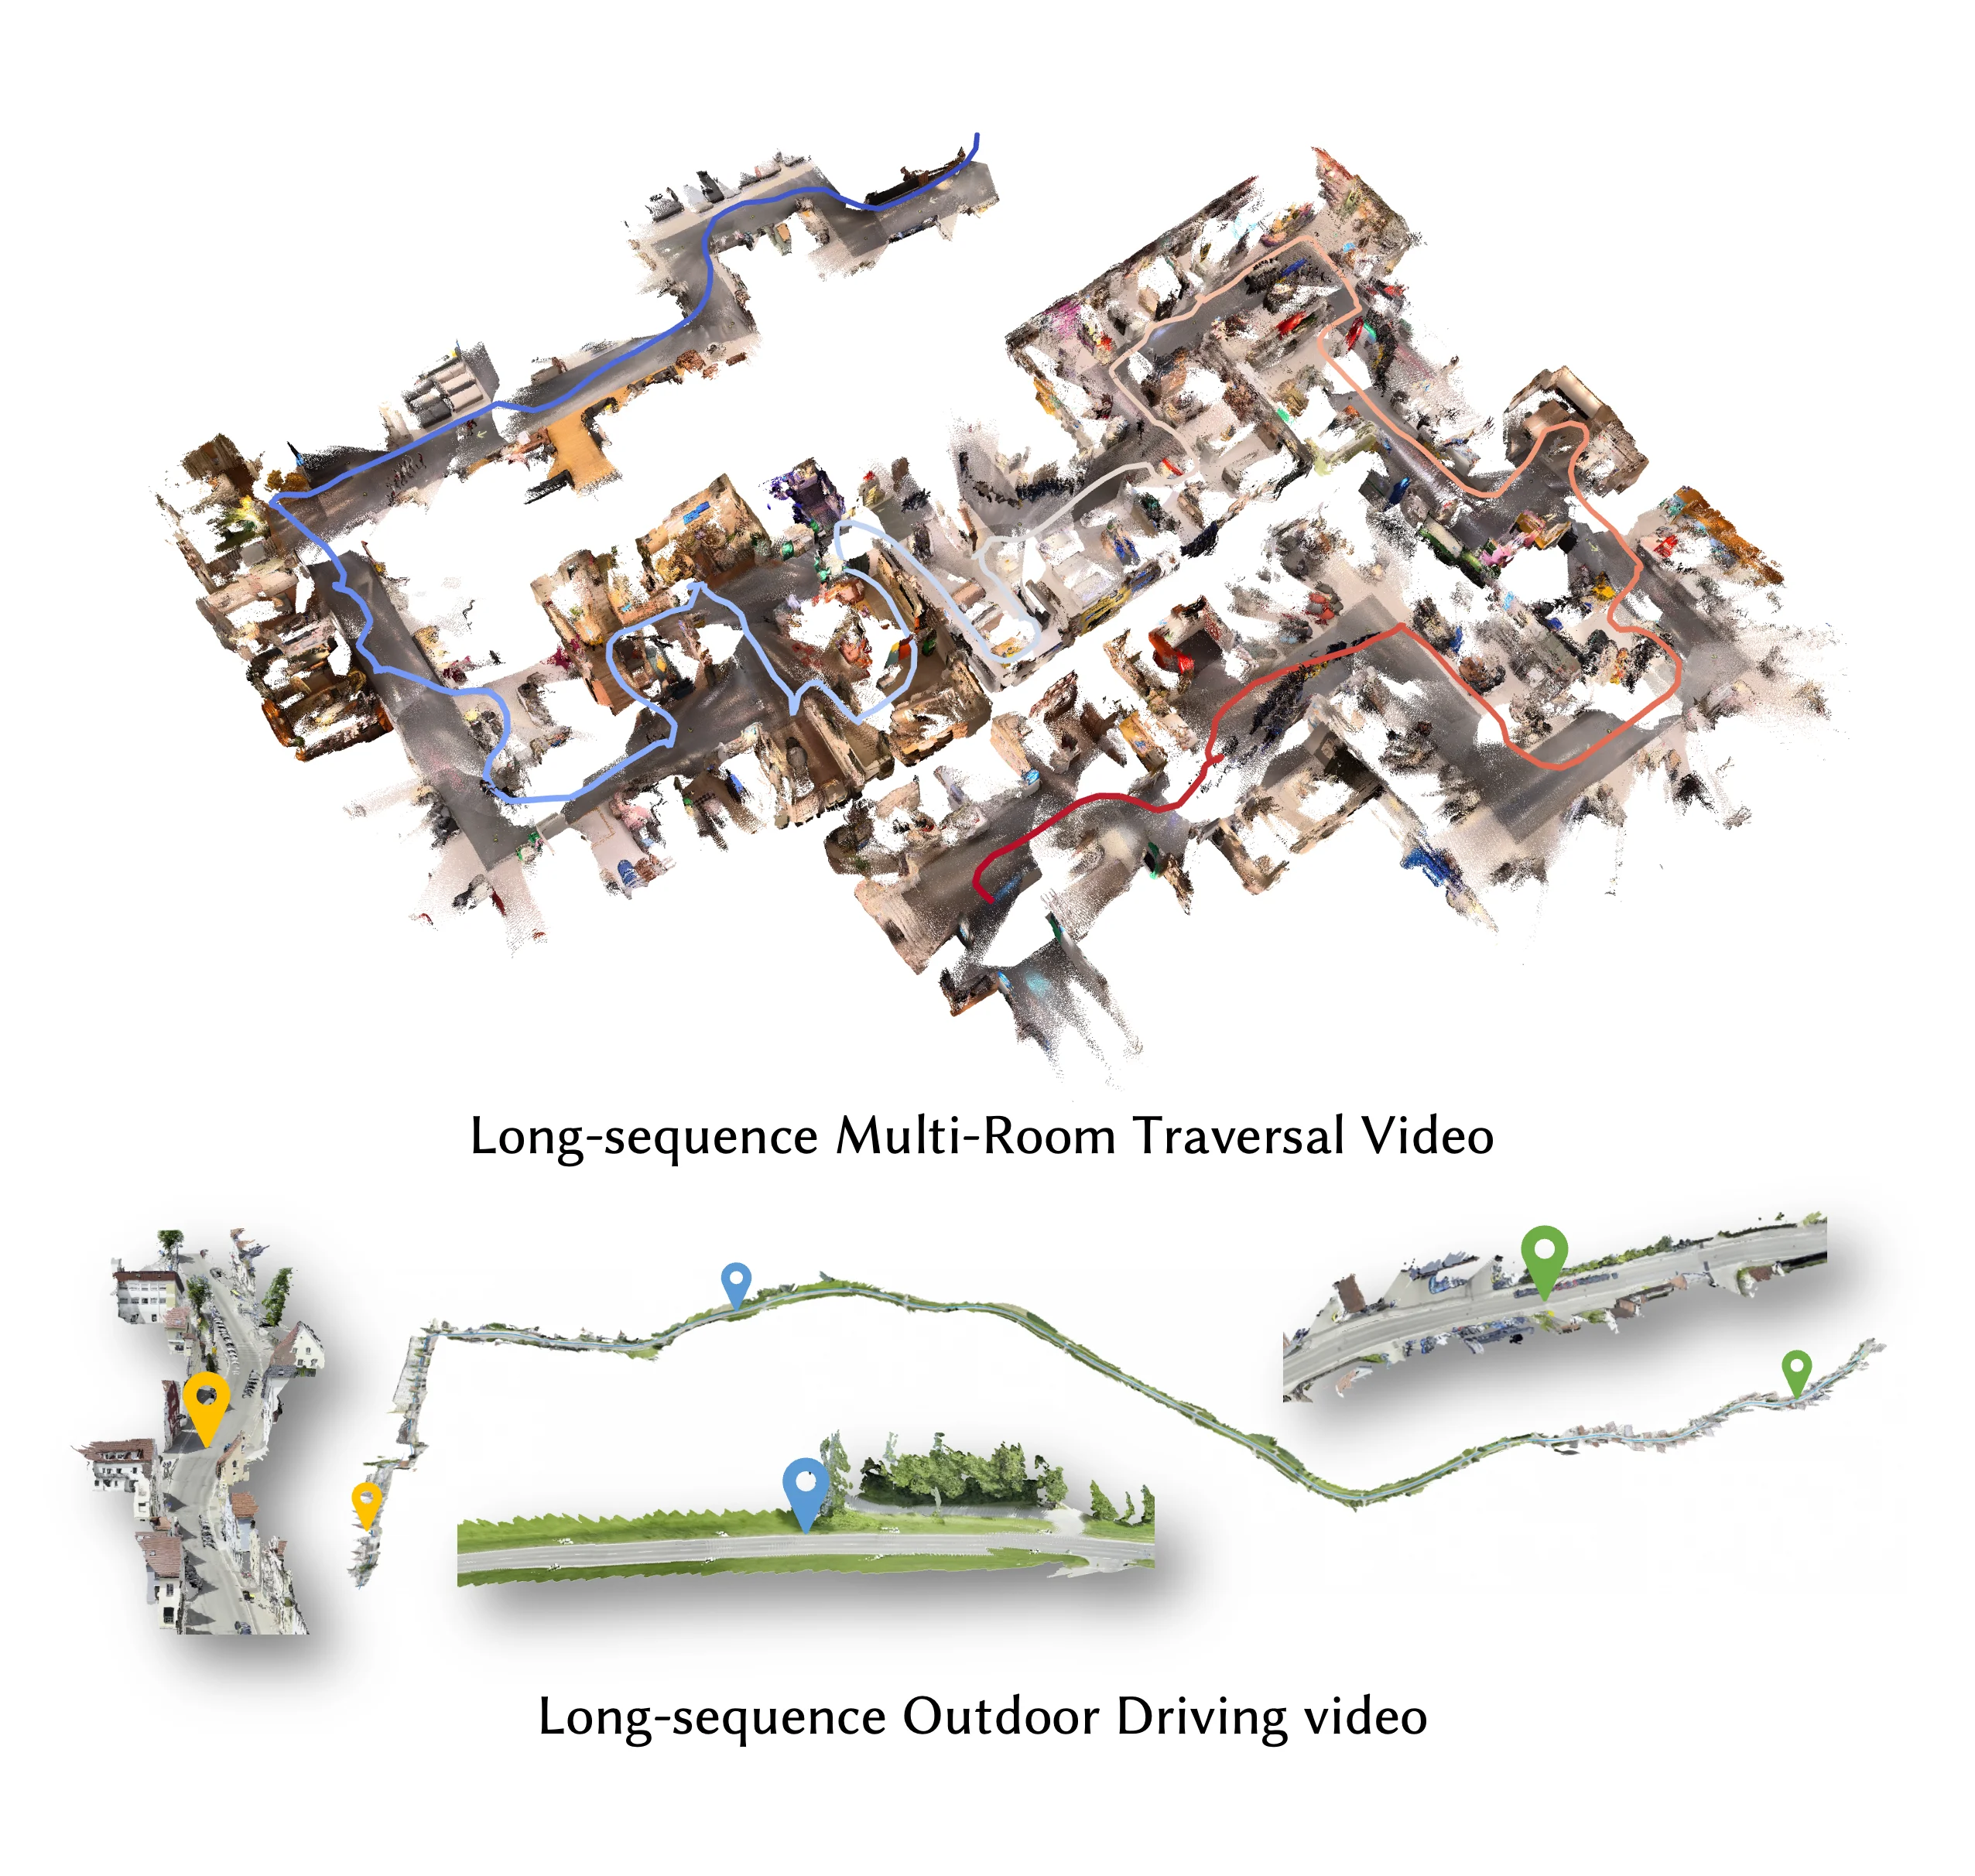
LingBot-Map 是一个前馈式3D基础模型,通过几何上下文Transformer实现流式3D重建,在长序列上稳定保持约20FPS。对做机器人导航、AR/VR实时建图的团队来说,这可能是替代传统SLAM后端优化的关键方案。
[ECCV 2026 Best Paper Award Candidate] LingBot-Map: Geometric Context Transformer for Streaming 3D Reconstruction
媒体预览
编辑判断
传统流式3D重建依赖ORB-SLAM3或NeRF-based方法,要么精度受限要么算力爆炸,长序列漂移问题通常靠回环检测硬补。LingBot-Map的锚点上下文+轨迹记忆机制把漂移校正融进了Transformer的注意力层,相当于用自回归生成的方式做位姿优化,这比Gaussian Splatting的显式表示更适合长序列。
Paged KV cache的设计直接借鉴了LLM推理的内存管理思路,说明3D重建和语言模型的工程基础设施正在快速收敛。如果你在做机器人或空间计算,建议重点测它的序列长度极限和跨场景泛化,这两个指标决定了能不能替代现有SLAM管线。
Star History
生态分析
Experimental
流式3D重建领域的前馈式基础模型先驱,试图替代传统SLAM后端优化。
独特价值:以纯Transformer前馈架构实现20FPS长序列稳定重建,无需后端优化。